화성 지그의 2열 그리퍼는 파지점을 늘리는 구조가 아니라 두 열 사이 평행도가 파지력 분배를 결정하는 구조다. KR101076412B1「전지 충방전용 지그」(출원인 (주)이티에이치, 출원 2009-07-07, 등록 2011-10-25, 현재 등록료 불납 소멸)는 전극편 양면에 지지판과 그립퍼 어셈블리를 배치하고, 그립퍼 어셈블리 열을 상하 두 열로 배치한 구성을 청구한다. 이 글은 두 열이 같은 힘으로 전극편을 누르기 위한 기하 조건을 수치로 검토한다.
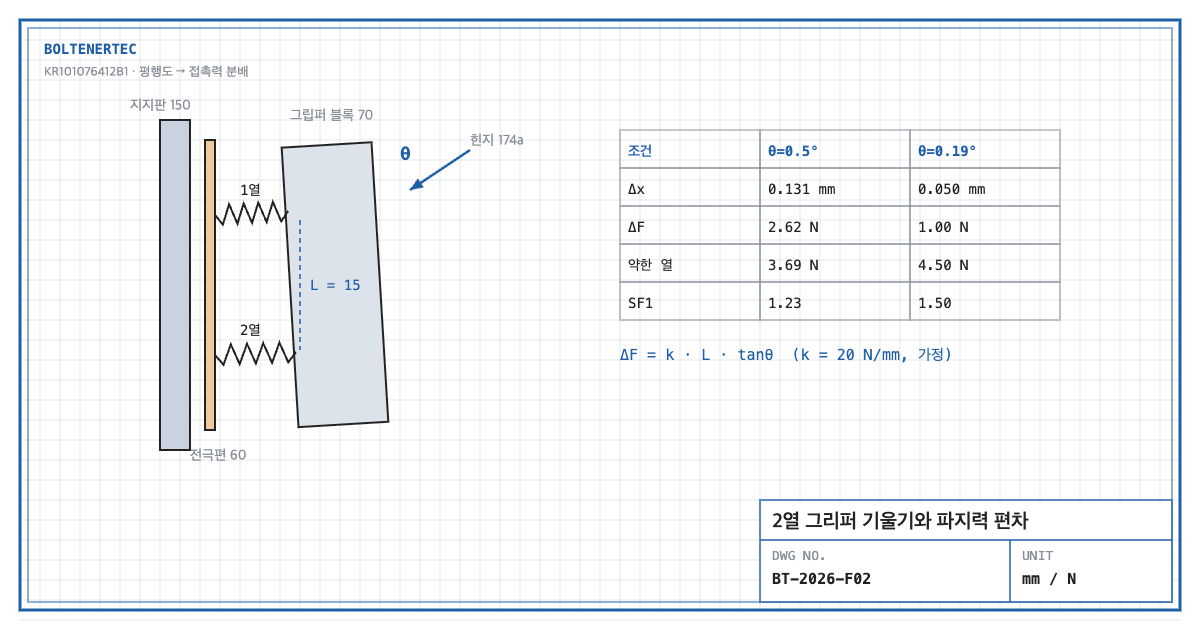
1. 문제 정의 — 두 열이면 접촉이 두 배로 안정한가
그립퍼 어셈블리에는 전류용 탄성접촉편 37과 전압용 탄성접촉편 47이 있다. 탄성접촉편은 스프링이다. 스프링 두 열이 하나의 그립퍼 블록에 붙어 있으면, 블록이 기울어진 만큼 한 열은 더 눌리고 다른 열은 덜 눌린다. 그렇다면 두 열 구조의 접촉 신뢰성은 스프링 성능이 아니라 블록 기울기에 좌우되지 않는가.
2. 기구학적 분석 — 청구항 구성요소 분해
| 요소 | 청구항 1 구성 | 기구 해석 |
|---|---|---|
| E1 | 일측 전극편 양면에 제1지지판 150과 그립퍼 어셈블리 70이 근접 작동 | 양면 협지(클램프) |
| E2 | 그립퍼 어셈블리 열이 상하 두 열로 배치 | 2점 지지 강체 블록 |
| E3 | 타측 전극편에 제2파트 200이 동일 구조 | 좌우 대칭 파트 |
| 구동 | 실린더 172, 스토퍼 블록 174, 힌지부 174a(명세서) | 힌지 회전 접근 |
힌지로 회전 접근하는 블록은 닫힌 위치에서 지지판과 완전 평행이라는 보장이 없다. 힌지 축 위치 오차, 스토퍼 높이 오차가 그대로 블록 기울기 $\theta$가 된다.
3. 계산 검증 — 기울기와 파지력 편차
설계 가정값(현장 계측 후 재확인 요망): 탄성접촉편 스프링 상수 $k$ = 20 N/mm, 열 간격 $L$ = 15 mm, 공칭 접촉력 $F_0$ = 5 N/열, 최소 필요 접촉력 $F_{req}$ = 3 N/열, 블록 기울기 $\theta$ = 0.5°.
$$\Delta x = L\tan\theta = 15\times\tan 0.5^{\circ}=0.131\ \mathrm{mm}$$
$$\Delta F = k\,\Delta x = 20\times 0.131 = 2.62\ \mathrm{N}$$
여기서 $\Delta x$는 두 열의 압입량 차(mm), $\Delta F$는 두 열 사이 접촉력 차(N)다. 편차는 두 열에 ±1.31 N으로 나뉜다. 공칭 5 N 대비 ±26%다.
$$SF_{1}=\frac{F_0-\Delta F/2}{F_{req}}=\frac{5-1.31}{3}=1.23$$
약한 열의 접촉력 여유가 1.23배다. 화성 중 전극편 발열로 접촉 저항 편차가 생기면 여유가 쉽게 소진되는 수준이다.
두 번째 검증은 탄성접촉편 자체의 변형 여유다. 공칭 압입량 $\delta_0=F_0/k$ = 0.25 mm에 강하게 눌리는 열의 추가 압입 0.065 mm가 더해진다. 탄성 한계 변위를 0.8 mm로 두면(가정, 재질 성적서로 대체 요망) 다음과 같다.
$$SF_{2}=\frac{\delta_{el}}{\delta_0+\Delta x/2}=\frac{0.8}{0.25+0.065}=2.54$$
변형 여유는 충분하다. 지배 조건은 스프링이 아니라 약한 열의 최소 접촉력, 즉 블록 기울기다.
편차를 ±10%(±0.5 N)로 묶으려면 $\Delta x \le 0.05$ mm이다. 15 mm 열 간격에서 기울기 0.19° 이하다. 이는 그립퍼 접촉면의 지지판 기준 평행도 0.05 mm와 같은 요구다. 이때 $SF_1$ = (5 − 0.5)/3 = 1.5로 오른다.
4. Shop-notes
- 평행도는 조립 후 닫힌 위치에서 지시한다. 부품 단품 평행도가 아니라 힌지 폐쇄 상태에서 그립퍼 접촉면과 지지판 사이 평행도 0.05 mm를 조립 공차로 관리한다. 스토퍼 블록 174에 조정 심(shim) 자리를 두어 조립 시 보정한다.
- 가공성. 스토퍼 접촉면과 힌지 축 구멍을 한 번의 척킹으로 가공해 위치 오차를 줄인다. 분리 가공 시 기울기 오차가 누적된다.
- 대안 기구 — 블록 내 자동 조심(셀프 얼라인) 핀. 그립퍼 블록을 중앙 핀으로 요동 가능하게 지지하면 두 열 접촉력이 자동 평형된다. 미채택 사유: 요동 자유도 때문에 전류용·전압용 접촉편의 위치 재현성이 떨어지고, 핀 마모가 새 유격원이 된다.
- 안전. 실린더 구동 힌지 폐쇄부는 손가락 끼임 위험 구간이다. 셀 투입 위치와 힌지 회전 궤적 사이에 방호 덮개 또는 양수 조작을 적용한다.
5. 설계 반영 체크리스트
- 두 열 접촉력 차를 $k L \tan\theta$로 산출했는가
- 약한 열 최소 접촉력 기준 $SF_1$ ≥ 1.5를 확보했는가
- 폐쇄 상태 조립 평행도(0.05 mm)를 도면에 지시했는가
- 스토퍼 조정 심 자리를 설계에 반영했는가
- 힌지 회전부 방호를 반영했는가
확인 필요 항목
- 탄성접촉편 스프링 상수, 접촉력, 열 간격은 명세서에 수치가 기재되어 있지 않다. 본문 수치는 전부 검토용 가정값이다.
- 최소 필요 접촉력은 전류 조건·접점 재질에 따라 달라지므로 현장 계측 후 재확인 요망.
한줄요약: 2열 그리퍼의 약한 열 접촉력 여유는 기울기 0.5°에서 1.23배로 떨어지므로, 관리 대상은 스프링이 아니라 폐쇄 상태 평행도 0.05 mm다.
출처: KR101076412B1 「전지 충방전용 지그」 청구항 1 및 명세서 부호 설명(그립퍼 어셈블리 70, 탄성접촉편 37·47, 실린더 172, 힌지부 174a).