릴코어 운반 AGV의 돌출 샤프트는 정지 상태의 처짐보다 이재 도중 하중이 끝단으로 이동하며 생기는 처짐 변화가 도킹 정밀도를 결정한다. US12209003B2(출원인 Samsung SDS Co Ltd, 우선일 2020-11-16, 출원 2021-07-28, 등록 2025-01-28)는 본체 전방으로 돌출된 제1 샤프트에 두 개의 적재부를 두고, 카메라와 위치 조정 모듈로 샤프트 끝단 위치를 보정하며, 고정 유닛으로 적재물 낙하를 막는 무인운반차를 청구한다. 이 글은 두 개의 전극 릴코어를 실은 외팔보 샤프트의 처짐을 이재 단계별로 계산한다.
1. 문제 정의 — 카메라가 보정한 위치는 이재 중에도 유지되는가
명세서 [0089]는 위치 보정의 기준 단위를 1 mm로 예시하고, 샤프트 끝단을 좌측 5 mm, 하측 4 mm 이동시키는 예를 든다. 보정은 이재 시작 전에 끝난다. 그런데 [0143]에 따르면 푸셔 150이 첫 번째 적재물을 밀어 두 번째 적재물을 설비 샤프트로 옮긴다. 이 동안 하중은 샤프트 끝단 쪽으로 이동한다. 그렇다면 보정 이후 발생하는 처짐 변화는 1 mm 기준 단위 안에 들어오는가.
2. 기구학적 분석 — 청구항 구성요소
| 요소 | 청구항 1 구성 | 기구 해석 |
|---|---|---|
| E1 | 본체 전방으로 돌출된 제1 샤프트, 서로 다른 위치의 제1·제2 적재부 | 2점 하중 외팔보 |
| E2 | 샤프트 일단의 카메라 | 끝단 위치 측정 |
| E3 | 식별자 해독 후 샤프트 일단 위치 조정 모듈 | 정적 오차 보정 |
| E4 | 제1·제2 고정 유닛, 적재물 고정홈과 결합 | 주행 중 관성력 지지 |
위치 조정 모듈은 보정 시점의 정적 처짐을 흡수한다. 보정 이후 하중 위치가 바뀌며 생기는 처짐 변화는 흡수하지 못한다. 설계 대상은 이 변화량이다.
3. 계산 검증 — 이재 단계별 끝단 처짐
설계 가정값(현장 계측 후 재확인 요망): 적재물 질량 150 kg × 2(하중 $P$ = 1,471.5 N/개), 샤프트 돌출 길이 $L$ = 600 mm, 적재 위치 150 mm·450 mm, 샤프트 S45C 중실 Ø80(탄성계수 205,000 MPa, 항복 345 MPa, JIS G4051 조질 전 공칭값).
$$I=\frac{\pi d^{4}}{64}=2.01\times 10^{6}\ \mathrm{mm^{4}},\qquad \delta(a)=\frac{P a^{2}(3L-a)}{6EI}$$
여기서 $a$는 고정단에서 하중점까지 거리(mm), $\delta(a)$는 그 하중에 의한 끝단 처짐(mm)이다.
| 단계 | 하중 위치 | 끝단 처짐 |
|---|---|---|
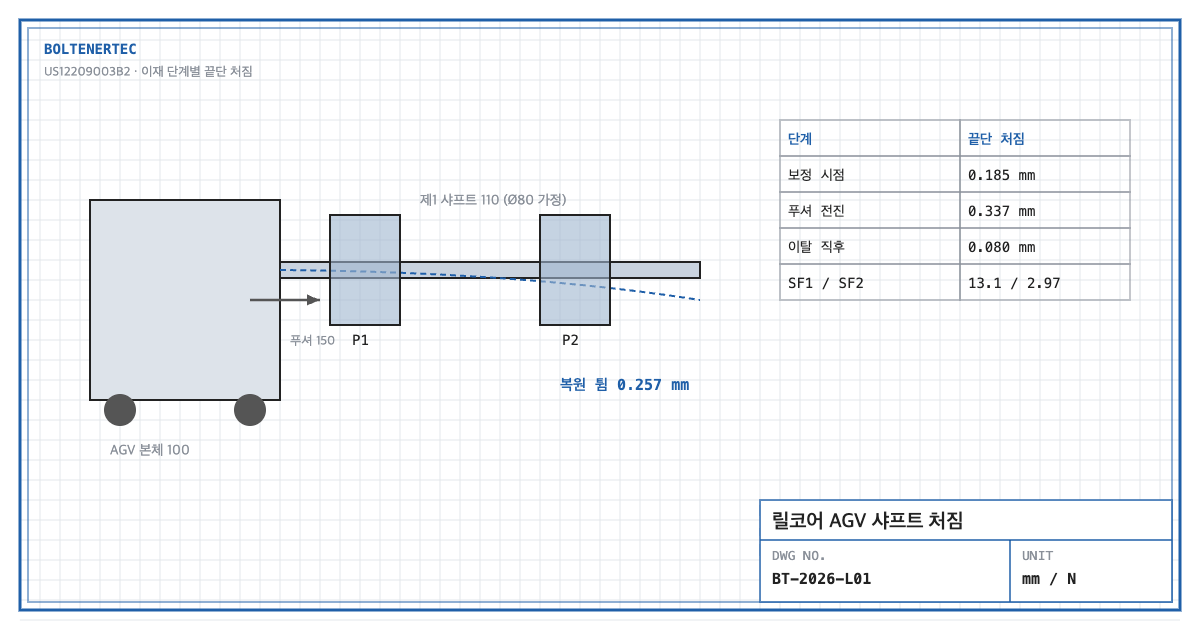
| 보정 시점(적재 상태) | 150 mm, 450 mm | 0.185 mm |
| 푸셔 전진(두 번째 적재물 끝단 도달) | 300 mm, 600 mm | 0.337 mm |
| 두 번째 적재물 이탈 직후 | 300 mm | 0.080 mm |
보정 이후 끝단은 0.152 mm 더 내려갔다가, 적재물이 빠지는 순간 0.257 mm 튀어 오른다. 이 복원량이 설비 샤프트와의 간섭 원인이 된다.
$$\sigma=\frac{P(300+600)}{\pi d^{3}/32}=26.3\ \mathrm{MPa},\qquad SF_{1}=\frac{345}{26.3}=13.1$$
$$SF_{2}=\frac{1.0}{\delta_{max}}=\frac{1.0}{0.337}=2.97$$
강도 여유는 13.1배, 1 mm 보정 단위 대비 처짐 여유는 2.97배다. 샤프트를 Ø100으로 키우면 최대 처짐은 0.138 mm로 줄지만 질량이 56% 늘어 AGV 가반하중을 잠식한다.
주행 중 고정 유닛 하중도 확인한다. 제동 감속도 0.5 m/s²(가정)에서 적재물 1개당 관성력은 $m a$ = 75 N이다. 고정홈 결합부는 이 수평력과 비상정지 시 감속도 상승분을 함께 지지해야 한다.
4. Shop-notes
- 설비측 샤프트 입구에 0.5 mm 이상 챔퍼. 복원량 0.257 mm와 보정 단위 1 mm를 고려하면 입구 챔퍼로 흡수하는 것이 샤프트 대형화보다 경제적이다.
- 가공성. 샤프트는 고정단 플랜지와 일체 선삭 후 조질한다. 조질 후 끝단 흔들림(런아웃) 0.05 mm를 도면에 지시하고, 필요 시 조질 후 외경 연삭으로 마무리한다.
- 대안 기구 — 샤프트 끝단 보조 지지 롤러. 설비측에 끝단 받침 롤러를 두면 외팔보가 양단 지지가 되어 처짐이 크게 준다. 미채택 사유: 설비마다 받침 구조가 필요하고, AGV 정지 위치 오차가 롤러 접촉 충격으로 바뀐다.
- 안전. 푸셔 전진 구간은 적재물과 설비 샤프트 사이 끼임 구간이다. 이재 중 작업자 접근을 막는 방호 영역을 설정한다.
5. 설계 반영 체크리스트
- 이재 단계별(보정 시점·푸셔 전진·이탈 직후) 끝단 처짐을 모두 계산했는가
- 보정 이후 처짐 변화량이 설비 입구 챔퍼 이내인가
- 샤프트 강도 $SF_1$과 처짐 $SF_2$를 분리 검증했는가
- 고정 유닛이 비상정지 감속도 기준 관성력을 지지하는가
- 푸셔 구간 끼임 방호를 반영했는가
확인 필요 항목
- 샤프트 길이, 릴코어 질량, 재질은 명세서 미기재다. 명세서 수치는 위치 보정 예시(1 mm 기준, 5 mm·4 mm 이동)뿐이며 본문 계산값은 가정값이다.
- 청구항 1 문언은 공보 원문 대조 후 재확인 요망.
한줄요약: 릴코어 AGV 샤프트는 강도 여유 13.1배로 충분하지만, 이재 중 0.257 mm 복원 튐이 도킹 간섭을 만들므로 설비 입구 챔퍼로 흡수해야 한다.
출처: US12209003B2 「Automated guided vehicle and method for transporting electrode reel core using thereof」 청구항 1, 명세서 [0089]·[0131]·[0143].