핵심 뉴스 팩트 요약
삼성전자가 RX사업추진실 신설 후 첫 경영진 시연에서 휴머노이드 로봇의 카메라 직접 조작(촬영) 시연을 진행했다. 로봇 손은 미래로봇추진단 핸드랩이 개발한 텐던(건, tendon) 방식이다.
핸드랩은 삼성전자 미래로봇추진단 산하에 신설된 로봇 손 전담 조직으로, 물리적 인공지능(피지컬 AI) 고도화와 실용적 로봇 손 개발을 목표로 한다(출처: 전자신문, 2026년 3월 10일자). 조직 강화 차원에서 아주대 김의겸 교수 등 외부 전문가도 영입한 것으로 확인됐다(같은 출처). 이번 카메라 파지 시연은 서울 우면동 R&D캠퍼스에서 진행됐으며, 노태문 DX부문 대표가 직접 참관했다(출처: 머니투데이, 2026년 8월 10일자).
기구 관점 영향 분석
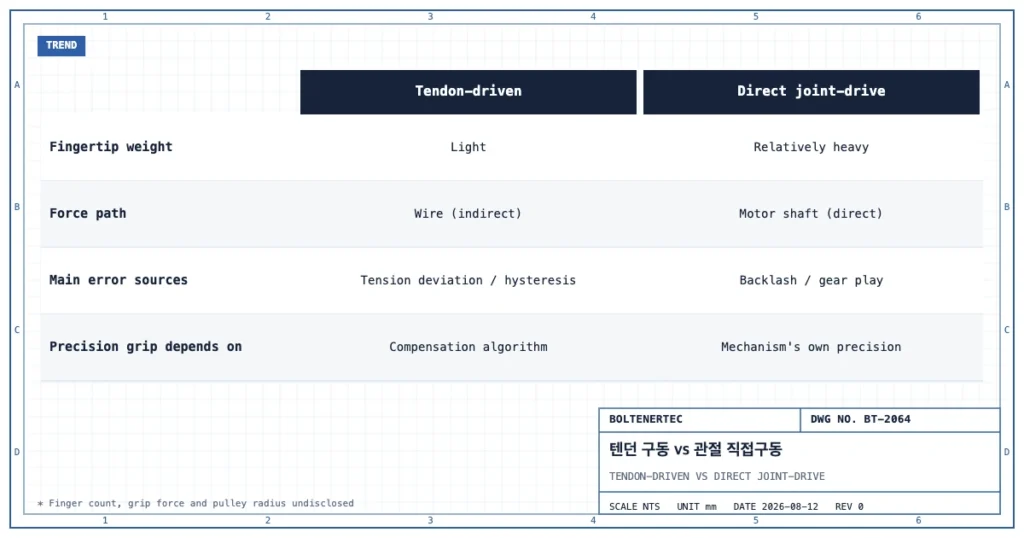
텐던 방식은 손가락 관절에 직접 모터를 배치하지 않고 와이어로 원격 구동하는 구조다. 손끝 자체는 경량화되지만 와이어 장력 편차와 마찰 이력(히스테리시스)이 파지력 반복정밀도를 좌우한다. 카메라 셔터처럼 수 mm 이내 미세 스트로크 조작을 요구하는 작업에서는 이 히스테리시스 보정이 핵심 난제다.
전자신문 보도에 따르면 텐던 방식은 사람 손처럼 전완부에서 힘줄을 당겨 손가락을 움직이는 구조로, 기존 다이렉트 모터 구동 방식보다 구조가 복잡하고 조립 난도가 높다(출처: 전자신문). 삼성은 이를 보완하기 위해 촉각 센싱 솔루션 개발도 함께 진행 중인 것으로 파악되며, 제조 현장 적용을 염두에 둔 것으로 전해졌다(같은 출처).
확인 필요: 텐던 시스템의 실제 손가락 개수, 파지력(N), 풀리 반경(mm) 등 세부 기구 사양은 삼성전자가 공식 공개하지 않아 현 시점에서 추정할 수 없다. 2026년 CES에서는 국내 복수 기업이 다섯 손가락 구동 로봇 손을 공개한 바 있으나(출처: 네이트뉴스, 2026년 1월 6일자), 삼성 핸드랩의 손가락 자유도가 이와 동일한 수준인지는 비공개다.
삼성 외에도 오픈AI와 삼성전자가 투자한 로봇기업 1X가 촉각 기반 로봇 손을 공개하는 등(출처: 네이트뉴스, 2026년 7월 10일자), 휴머노이드 손 기술 경쟁이 본격화되는 양상이다. 다만 각 사의 구동 방식(텐던 방식 대비 직접구동 방식)과 세부 사양은 서로 다르게 공개되고 있어 단순 비교는 어렵다(확인 필요).
스펙 대조표
| 구분 | 텐던 구동 방식 | 관절 직접구동 방식 |
|---|---|---|
| 손끝 중량 | 경량 | 상대적으로 무거움 |
| 힘 전달 경로 | 와이어(간접) | 모터축(직접) |
| 주요 오차원 | 장력 편차·히스테리시스 | 백래시·기어 유격 |
| 정밀 파지 난이도 | 보정 알고리즘 의존 | 기구 자체 정밀도 의존 |
| 확인 필요 사양 | 손가락 개수·파지력(N)·풀리 반경(mm) 등 세부 사양 비공개 | |
실무적용(Shop-notes)
조립 난도가 높은 텐던 방식의 대안으로는 손가락 관절에 소형 모터를 직접 배치하는 관절 직접구동 방식이 있으나, 손끝 관성이 커져 고속 파지·충돌 안전성 측면에서 불리하다는 점 때문에 채택하지 않은 것으로 판단된다(일반 로봇공학 트레이드오프이며, 삼성의 실제 채택 사유는 비공개다). 이차전지 R2R 설비의 그리퍼 설계에서도 동일한 트레이드오프가 적용되며, 와이어 구동 방식을 채택할 경우 풀리 마모에 따른 마찰계수 변화를 주기적으로 재보정하는 유지보수 절차가 필요하다(현장 계측 후 재확인 요망).
와이어 구동계의 장력 손실은 일반적으로 캡스턴 방정식 T2 = T1 × e^(μθ)로 근사한다(T1·T2: 풀리 전후 장력 N, μ: 마찰계수, θ: 감김각 rad). 감김각이 크거나 마찰계수가 일정하지 않으면 T2 예측치와 실측치가 어긋나 히스테리시스 보정 알고리즘의 정확도가 떨어진다(일반 기계요소 원리이며, 실제 텐던 시스템의 풀리 배치·마찰계수는 비공개다).
설계 반영 체크리스트
- 와이어 구동 그리퍼 도입 시 캡스턴 방정식 기반 장력 예측치와 실측치 편차를 주기적으로 재검증
- 풀리 마모·마찰계수 변화에 따른 히스테리시스 보정 알고리즘 재보정 주기 설정
- 고속 파지 용도에는 관절 직접구동, 경량·정밀 파지 용도에는 텐던 구동 등 용도별 구동방식 이원화 검토
한줄요약: 손을 가볍게 만드는 대가는 항상 제어 쪽 어딘가로 넘어간다.
함께 읽으면 좋은 글 — 피엔티·SFA 2분기 실적 비교 — 인도 지연과 전방산업 다변화의 이익률 격차 · 한화의 오스탈 인수, 잠수함 모듈이라는 다른 공차 · BOE 아이패드 에어 OLED, 싱글 스택의 취급 문제
핑백: 상반기 반도체 정책 총정리, 배터리 공급망 신호
핑백: 피엔티·SFA 2분기 실적 비교 — 인도 지연과 전방산업 다변화의 이익률 격차 - Boltenertec
핑백: BOE 아이패드 에어 OLED, 싱글 스택의 취급 문제 - Boltenertec
핑백: 한화의 오스탈 인수, 잠수함 모듈이라는 다른 공차 - Boltenertec
핑백: 어썸레이, CNT 소재로 75억원 유치·R2R 영향
핑백: 삼성SDI, GM 지분 인수 — 美 첫 배터리 단독공장 - Boltenertec
핑백: 피엔티·SFA 2분기 실적, 이익률 격차 비교 - Boltenertec